
Centilog positionnement intérieur UWB au centimètre
Système open hardware de localisation en intérieur : modules DWM3000 et ESP32, mesure de temps de vol DS-TWR et trilatération en temps réel. Précision visée : 2 à 5 cm.
- d'erreur à 3 m après calibration
- −1,4 cm
- de précision visée
- 2–5 cm
- versions de carte d'adaptation
- 8
- de composants par module
- ≈ 9 $
Le problème
Le GPS s'arrête à la porte. Pour faire courir des véhicules en intérieur dans un jeu de course (AirWarfare 3), il faut connaître leur position à quelques centimètres près, en temps réel, avec un matériel abordable.
La solution
Des nœuds ESP32 associés à un module Qorvo DWM3000. Les tags mobiles mesurent leur distance aux ancres fixes par DS-TWR : quatre trames horodatées à environ 15 ps, dont la combinaison annule la dérive des horloges. La position 2D est ensuite résolue par trilatération et remontée en Wi-Fi (UDP) vers un relais Node.js et le jeu Unity.
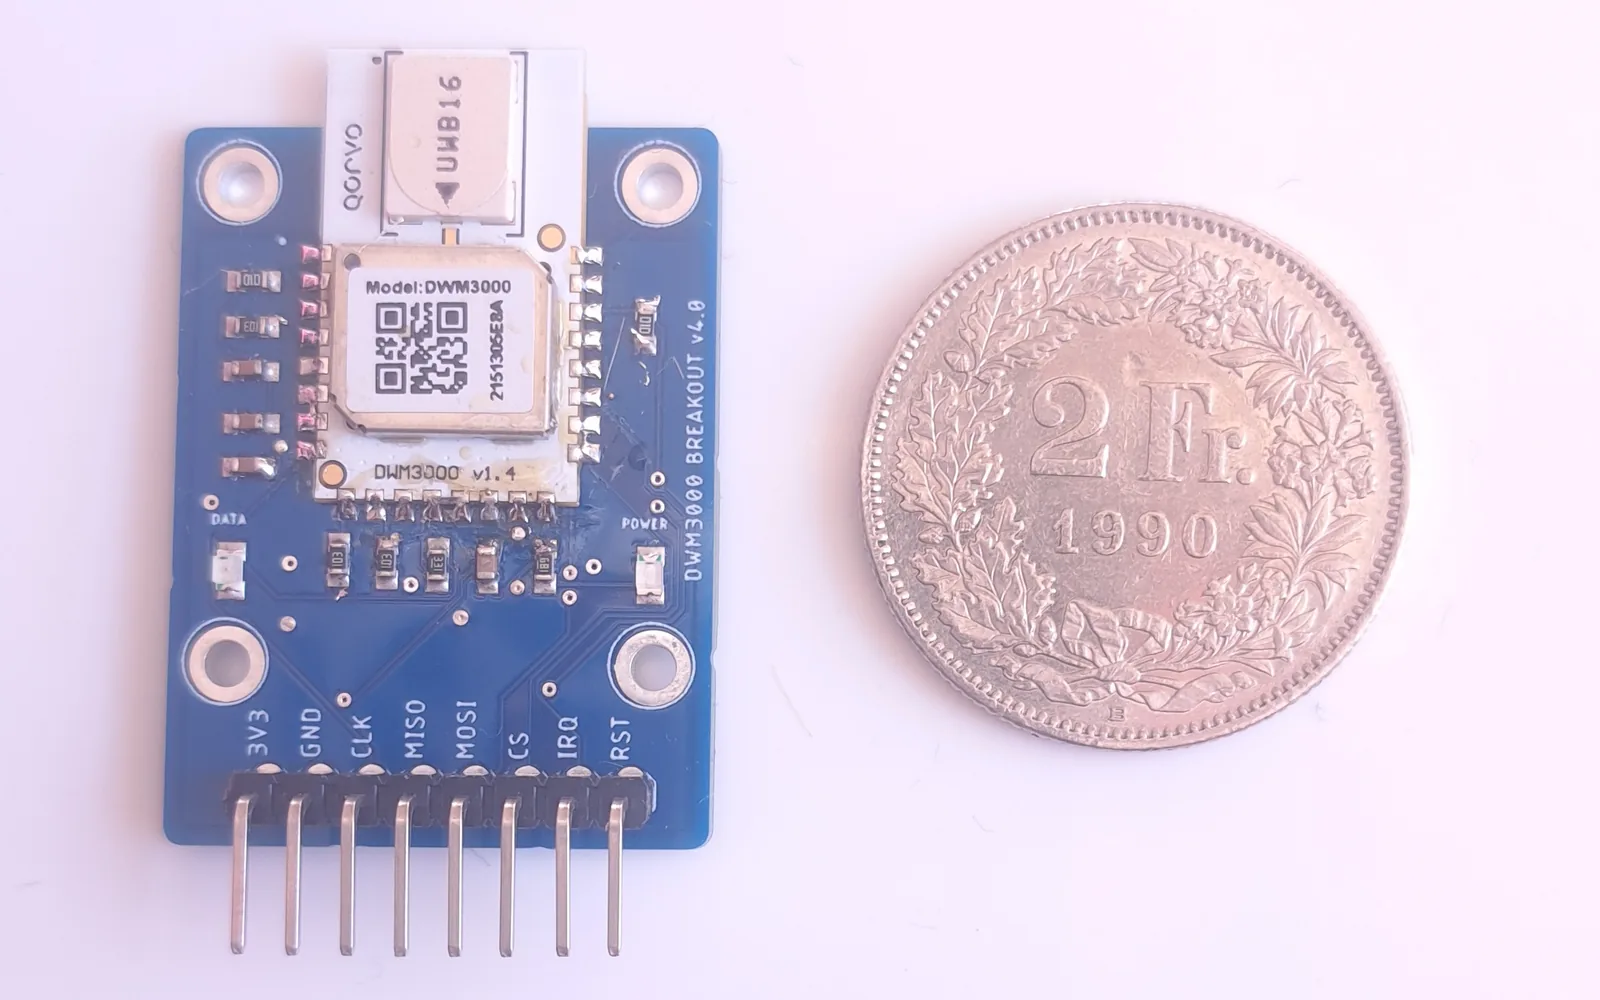
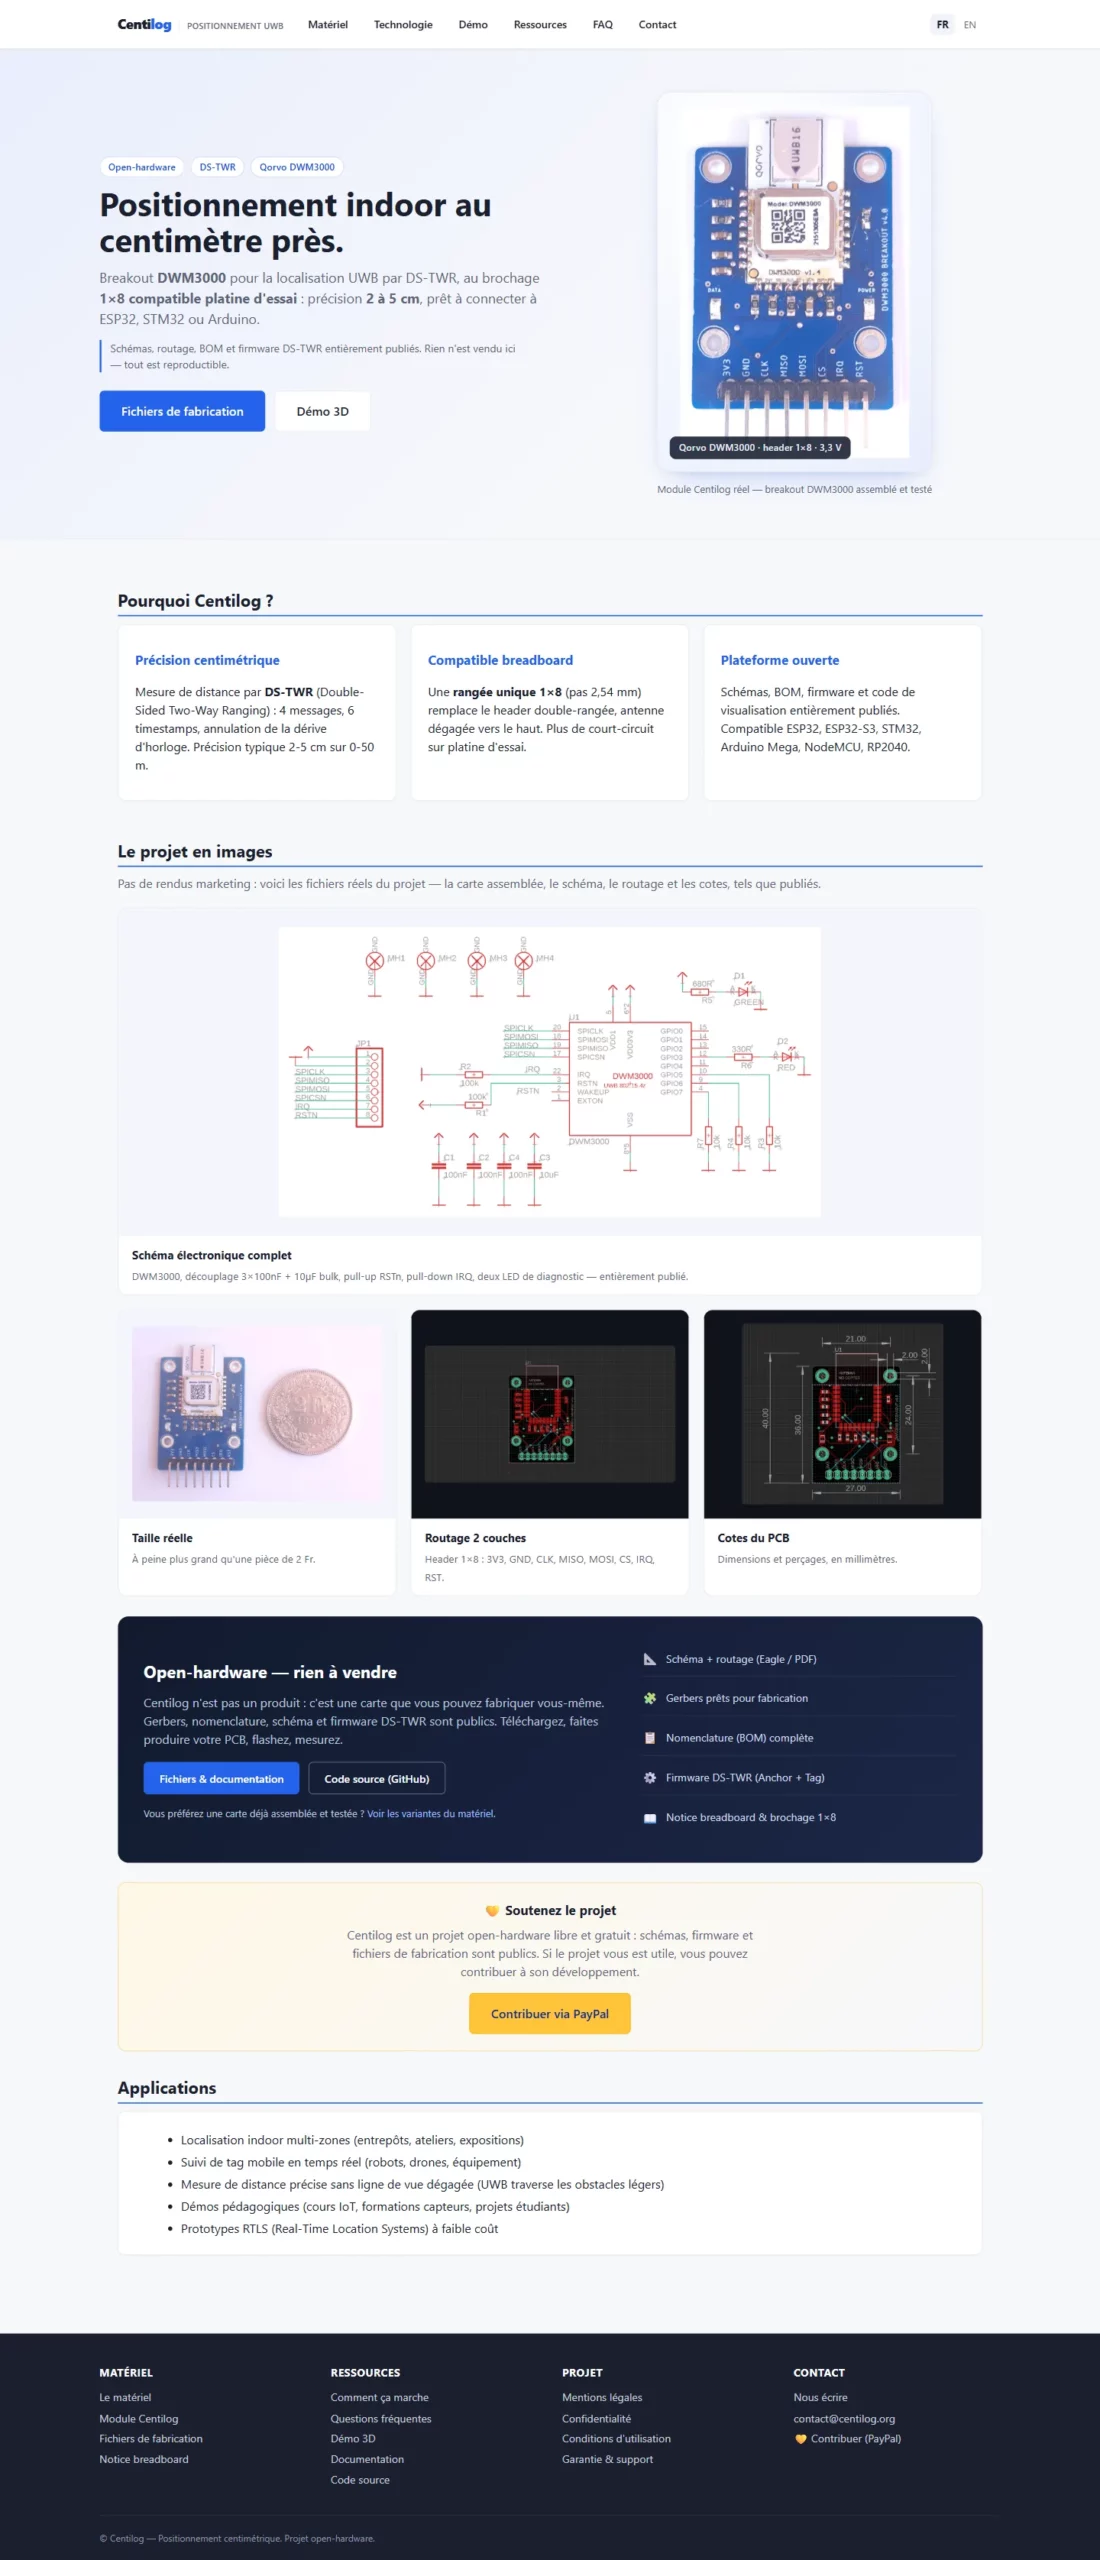
Les cartes d'adaptation ont été conçues sous Eagle en huit versions (traversantes, format breadboard, module CMS à bords crénelés). Le délai d'antenne est calibré carte par carte, et des bancs de mesure avec rapports Python vont jusqu'à des essais dynamiques sur un train miniature.
Le résultat
−1,4 cm d'erreur mesurée à 3 m après calibration. Site bilingue centilog.org avec documentation, câblages et fichiers de fabrication.
Galerie
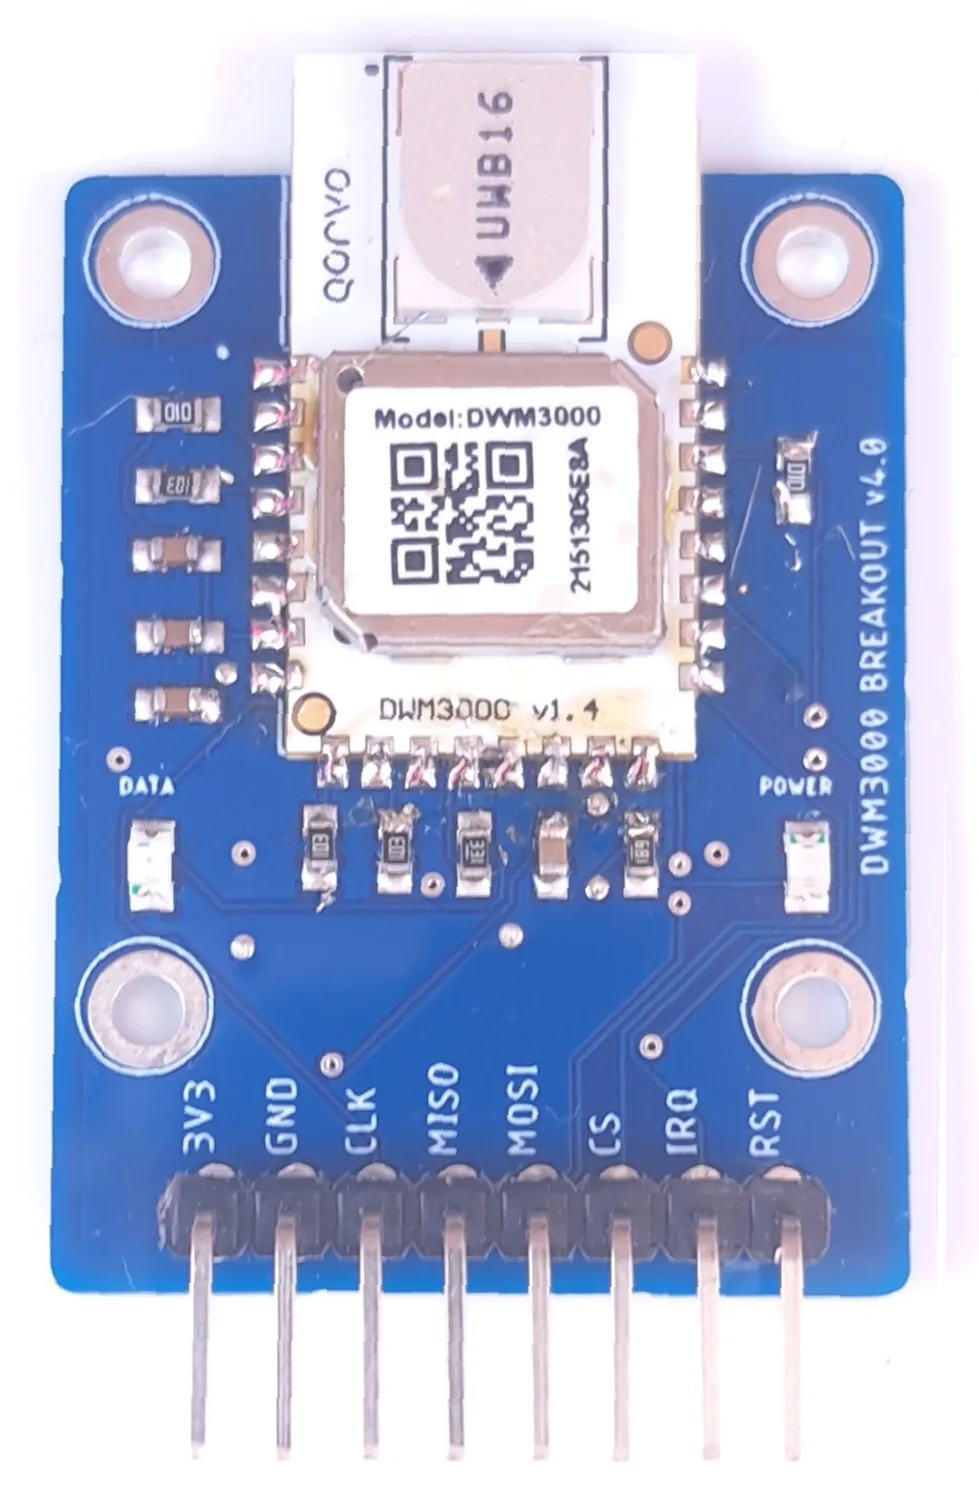
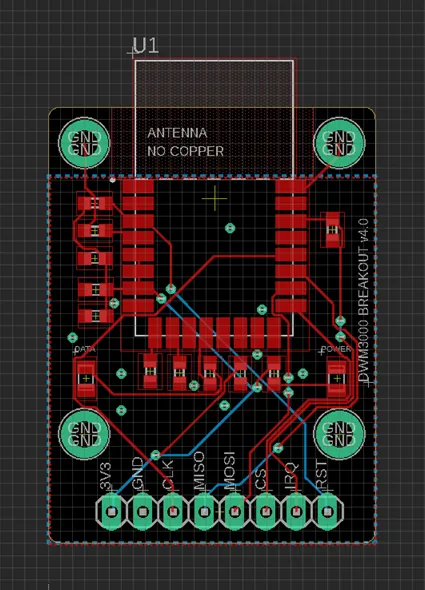
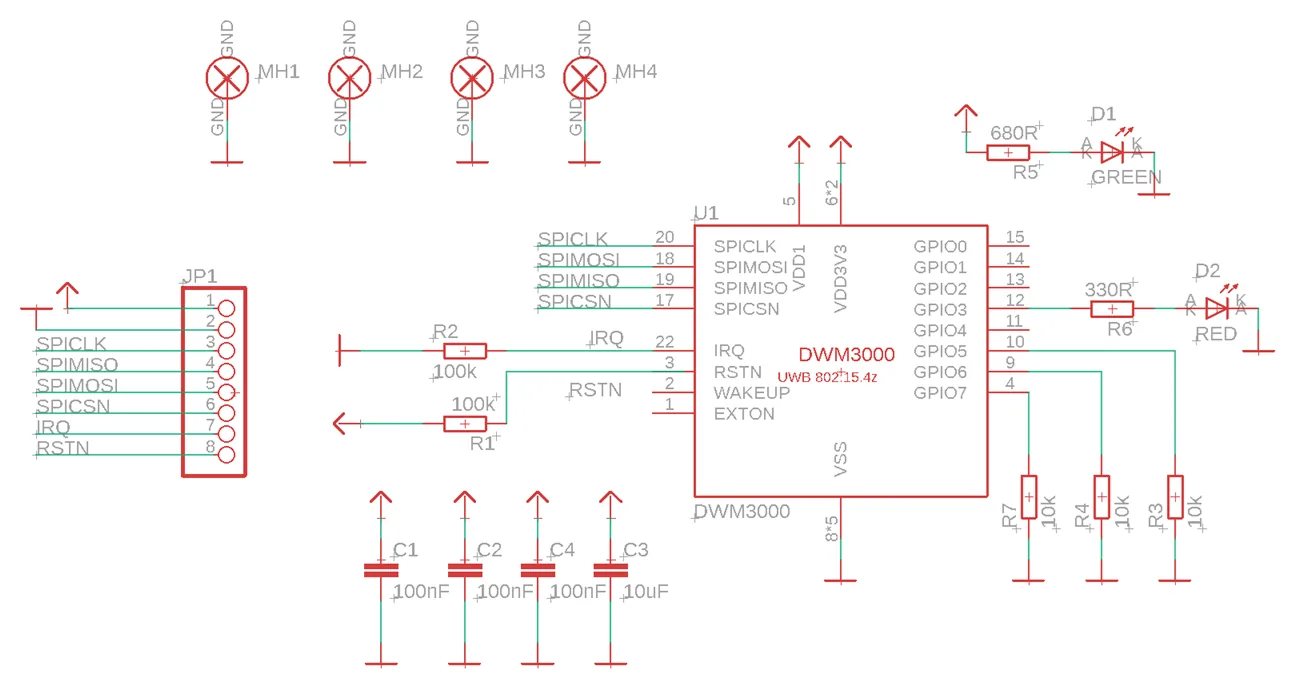
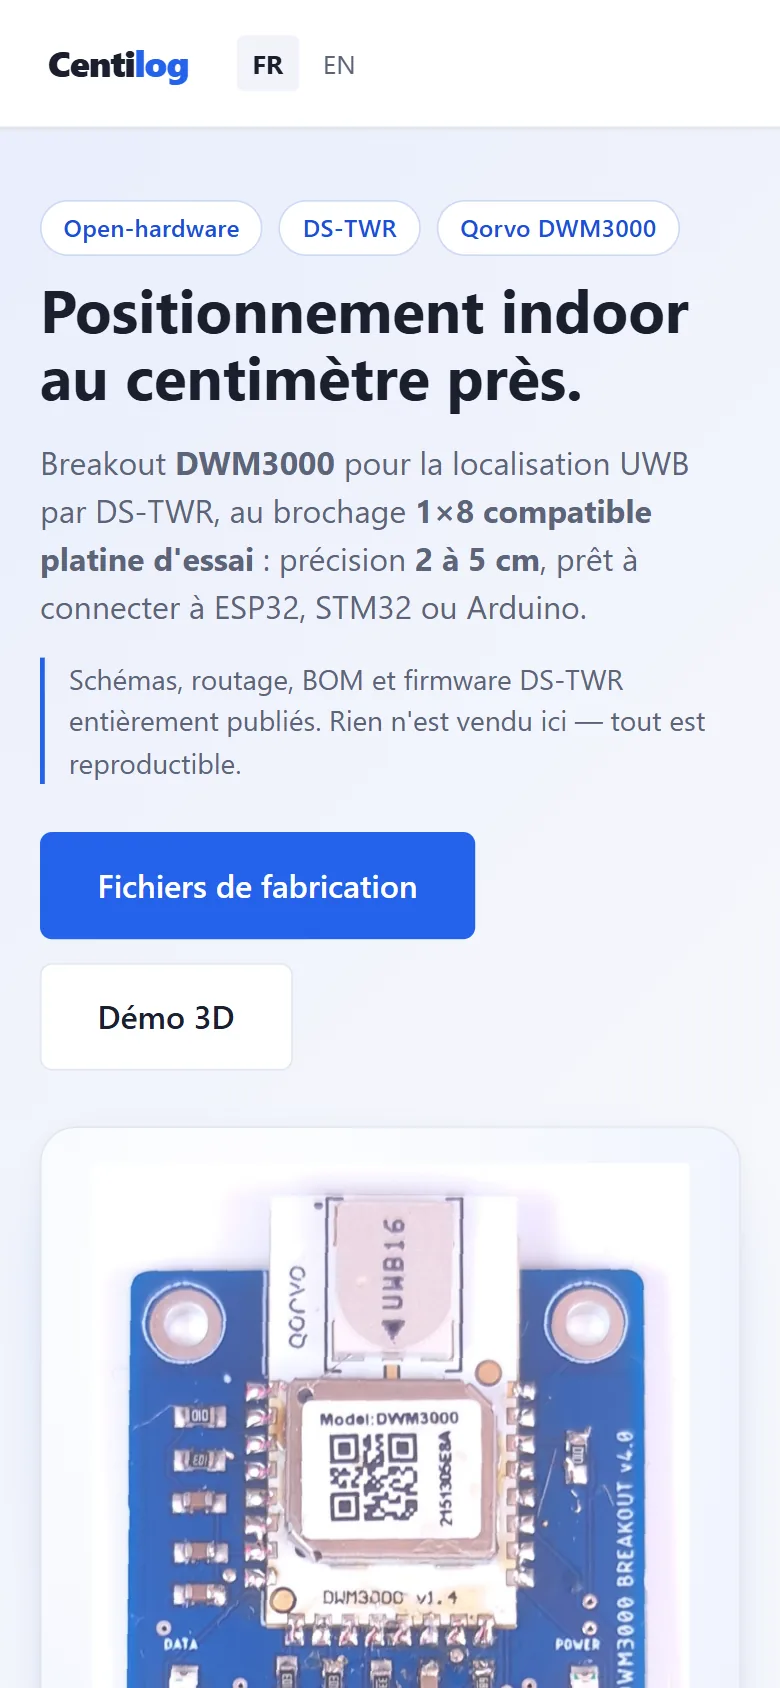
Le site en ligne
Projets liés
 En développement
Électronique & PCB · RF & positionnement
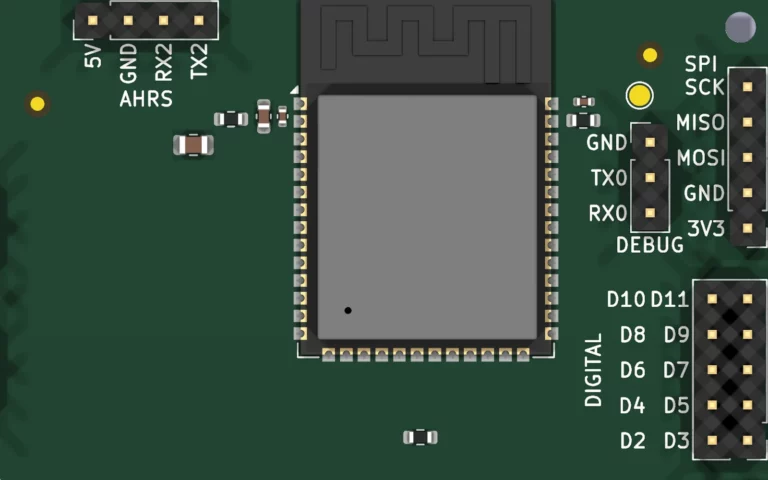
Rover RTK multi-étage électronique empilable V6
Cartes de 61 × 66 mm empilées en étages — contrôleur ESP32-S3, GNSS RTK double antenne, radio XBee, centrale inertielle et affichage — pour un rover positionné au centimètre.
4 étages de 61 × 66 mm
- ESP32-S3
- Unicore UM982
- Unicore UM980
- XBee S2C
- +5
Embarqué & robotique · Jeux & 3D temps réel
AR Battlezone robot FPV en réalité augmentée
Jeu inspiré de Battlezone mêlant robot FPV réel et réalité augmentée.
- Unity
- AR Foundation
- ESP32-S3
- UWB
- +2
 Prototype
Électronique & PCB · Embarqué & robotique · Mécanique & CAO 3D
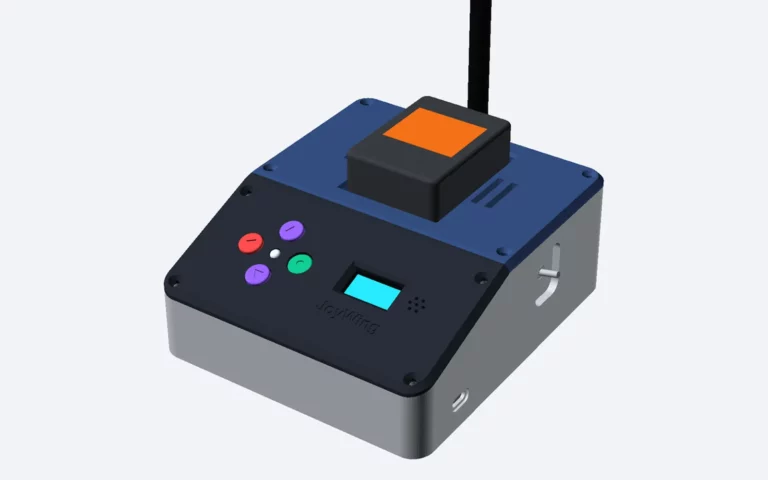
JoyWing un joystick USB devient une radiocommande
Firmware ESP32-S3 temps réel qui lit un joystick de simulation en USB et pilote un module radio ExpressLRS en CRSF, SBUS ou PPM — avec cartes, boîtier et site de vente.
1 kHz boucle de contrôle temps réel
- ESP32-S3
- C++17
- ESP-IDF
- PlatformIO
- +12
Un projet du même genre ?
Décrivez votre besoin : première idée de faisabilité et de planning, sans engagement.