
Contrôleur moteurs ESP32-S3 pour LEGO V13
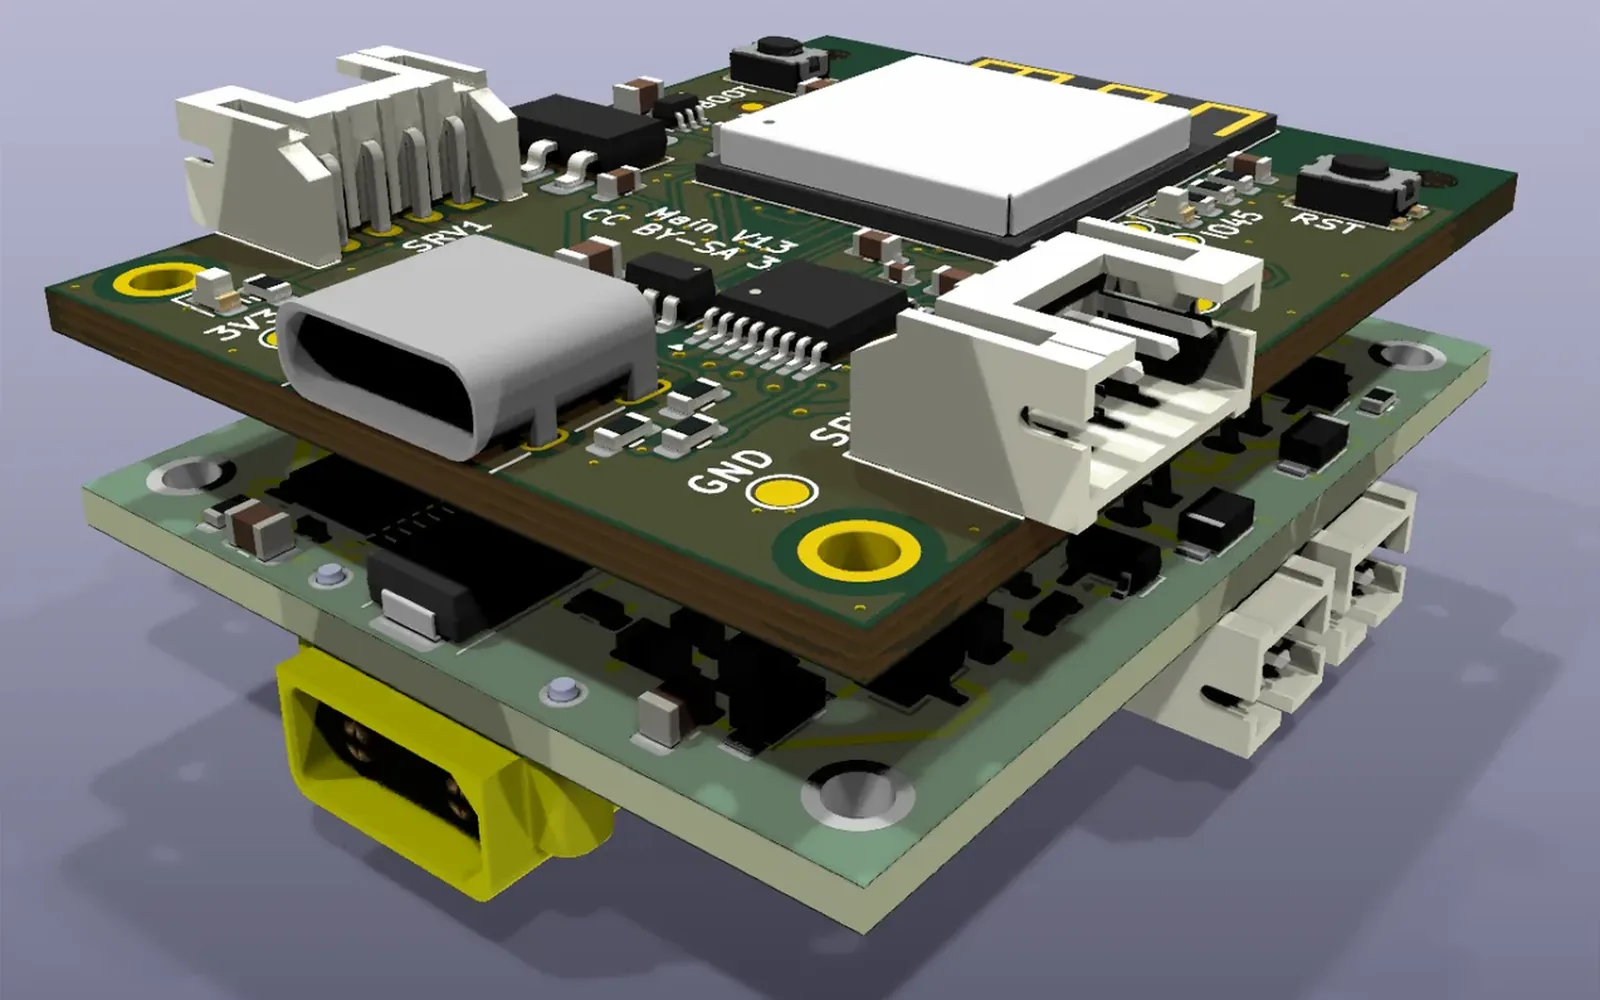
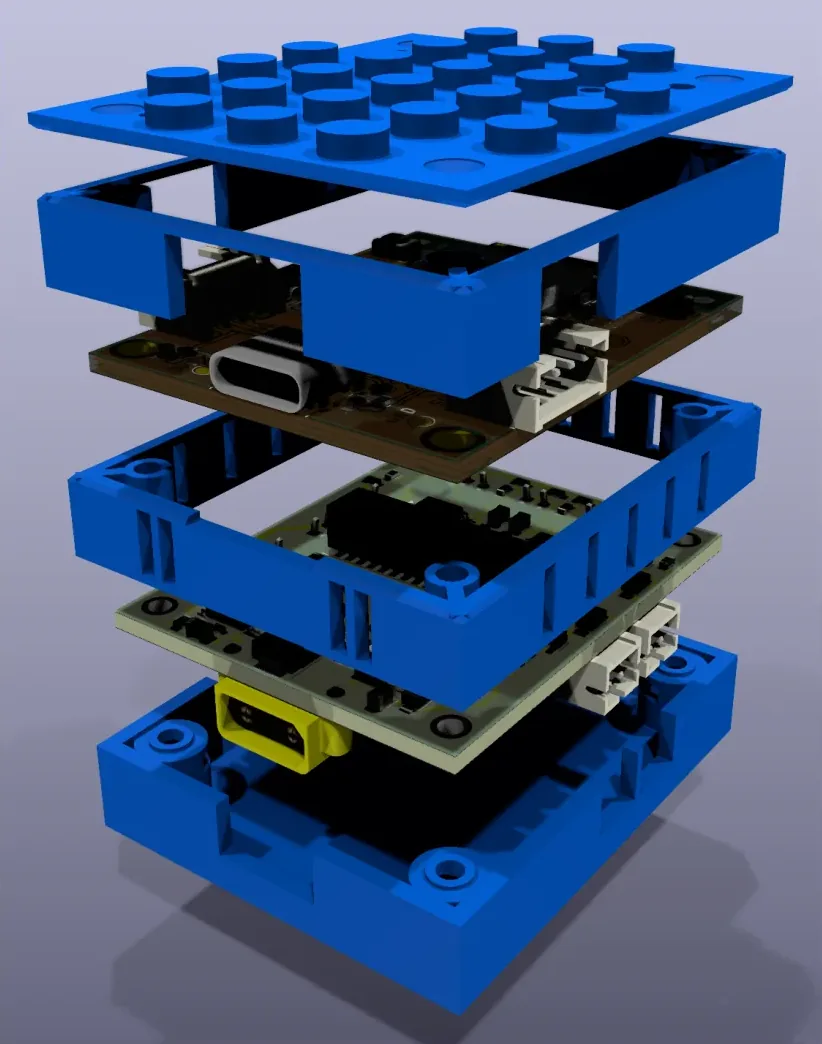
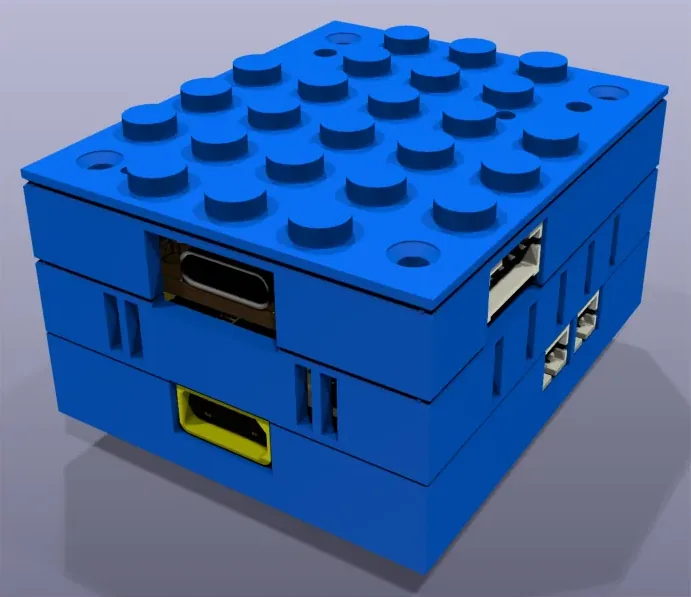
Pile de deux cartes 4 couches — ESP32-S3 et quatre DRV8833 — qui pilote six moteurs et deux servos LEGO dans un boîtier imprimé de 5 × 6 tenons. Treizième itération.
- itérations depuis 2024
- 13
- 36 × 44 mm pour la carte principale
- 4 couches
- sorties moteur et servos
- 6 + 2
- vias remplis et recouverts
- 171
Le problème
Piloter les moteurs d'une création LEGO motorisée demande de la puissance (batterie 9 V, jusqu'à 8 A), des protections et un microcontrôleur connecté — le tout dans un volume compatible LEGO. Les versions précédentes accumulaient des défauts : un audit en a relevé dix majeurs sur la V12.
La solution
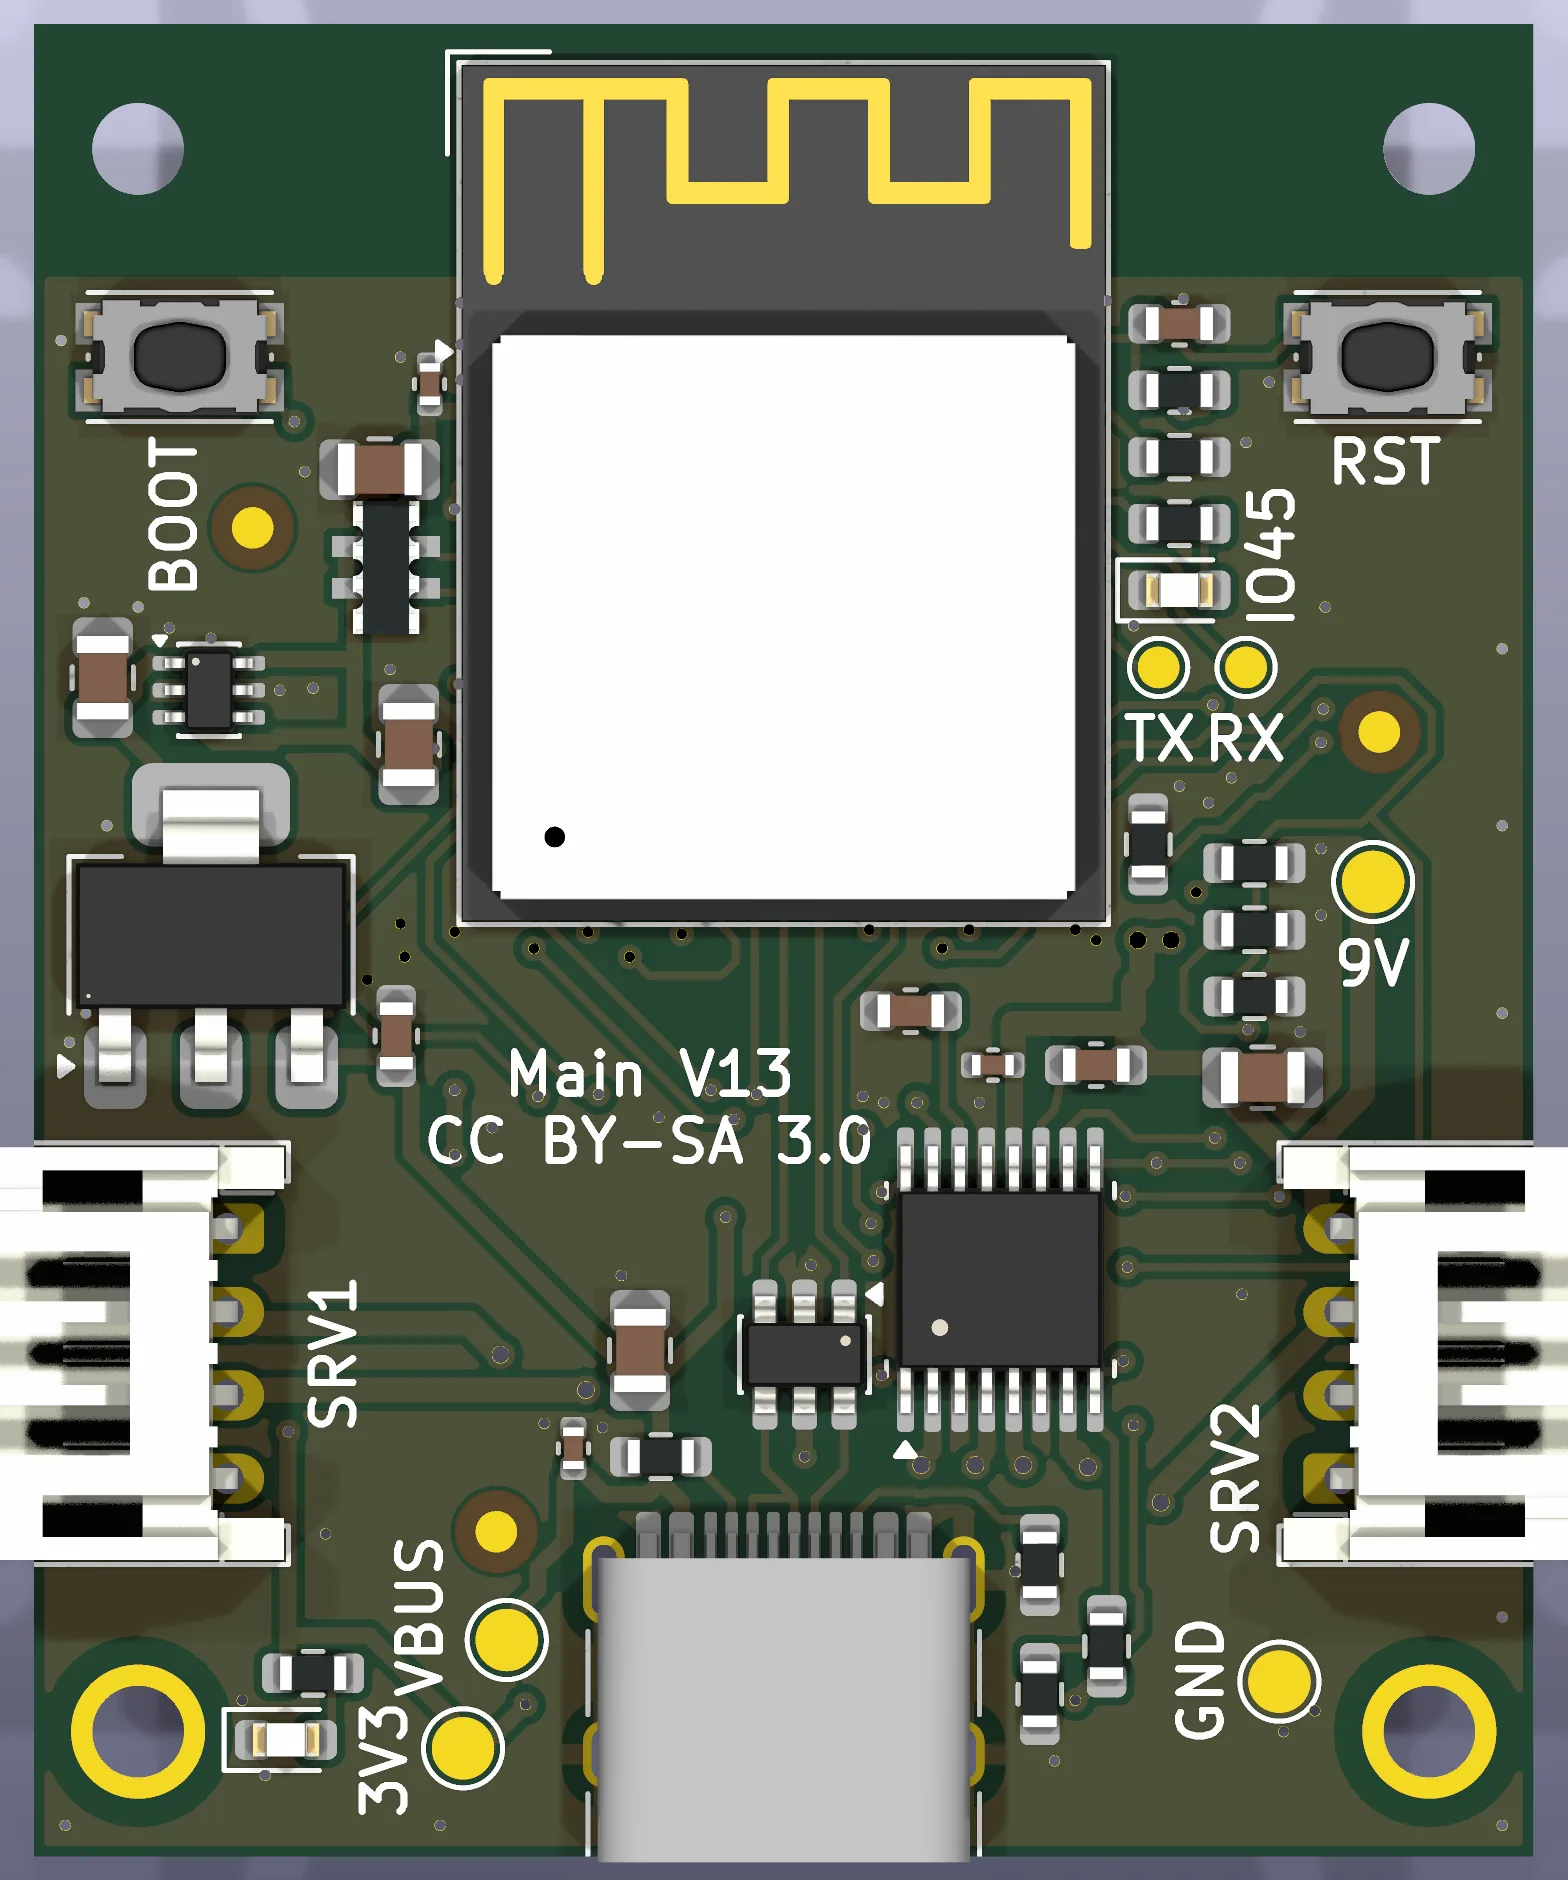
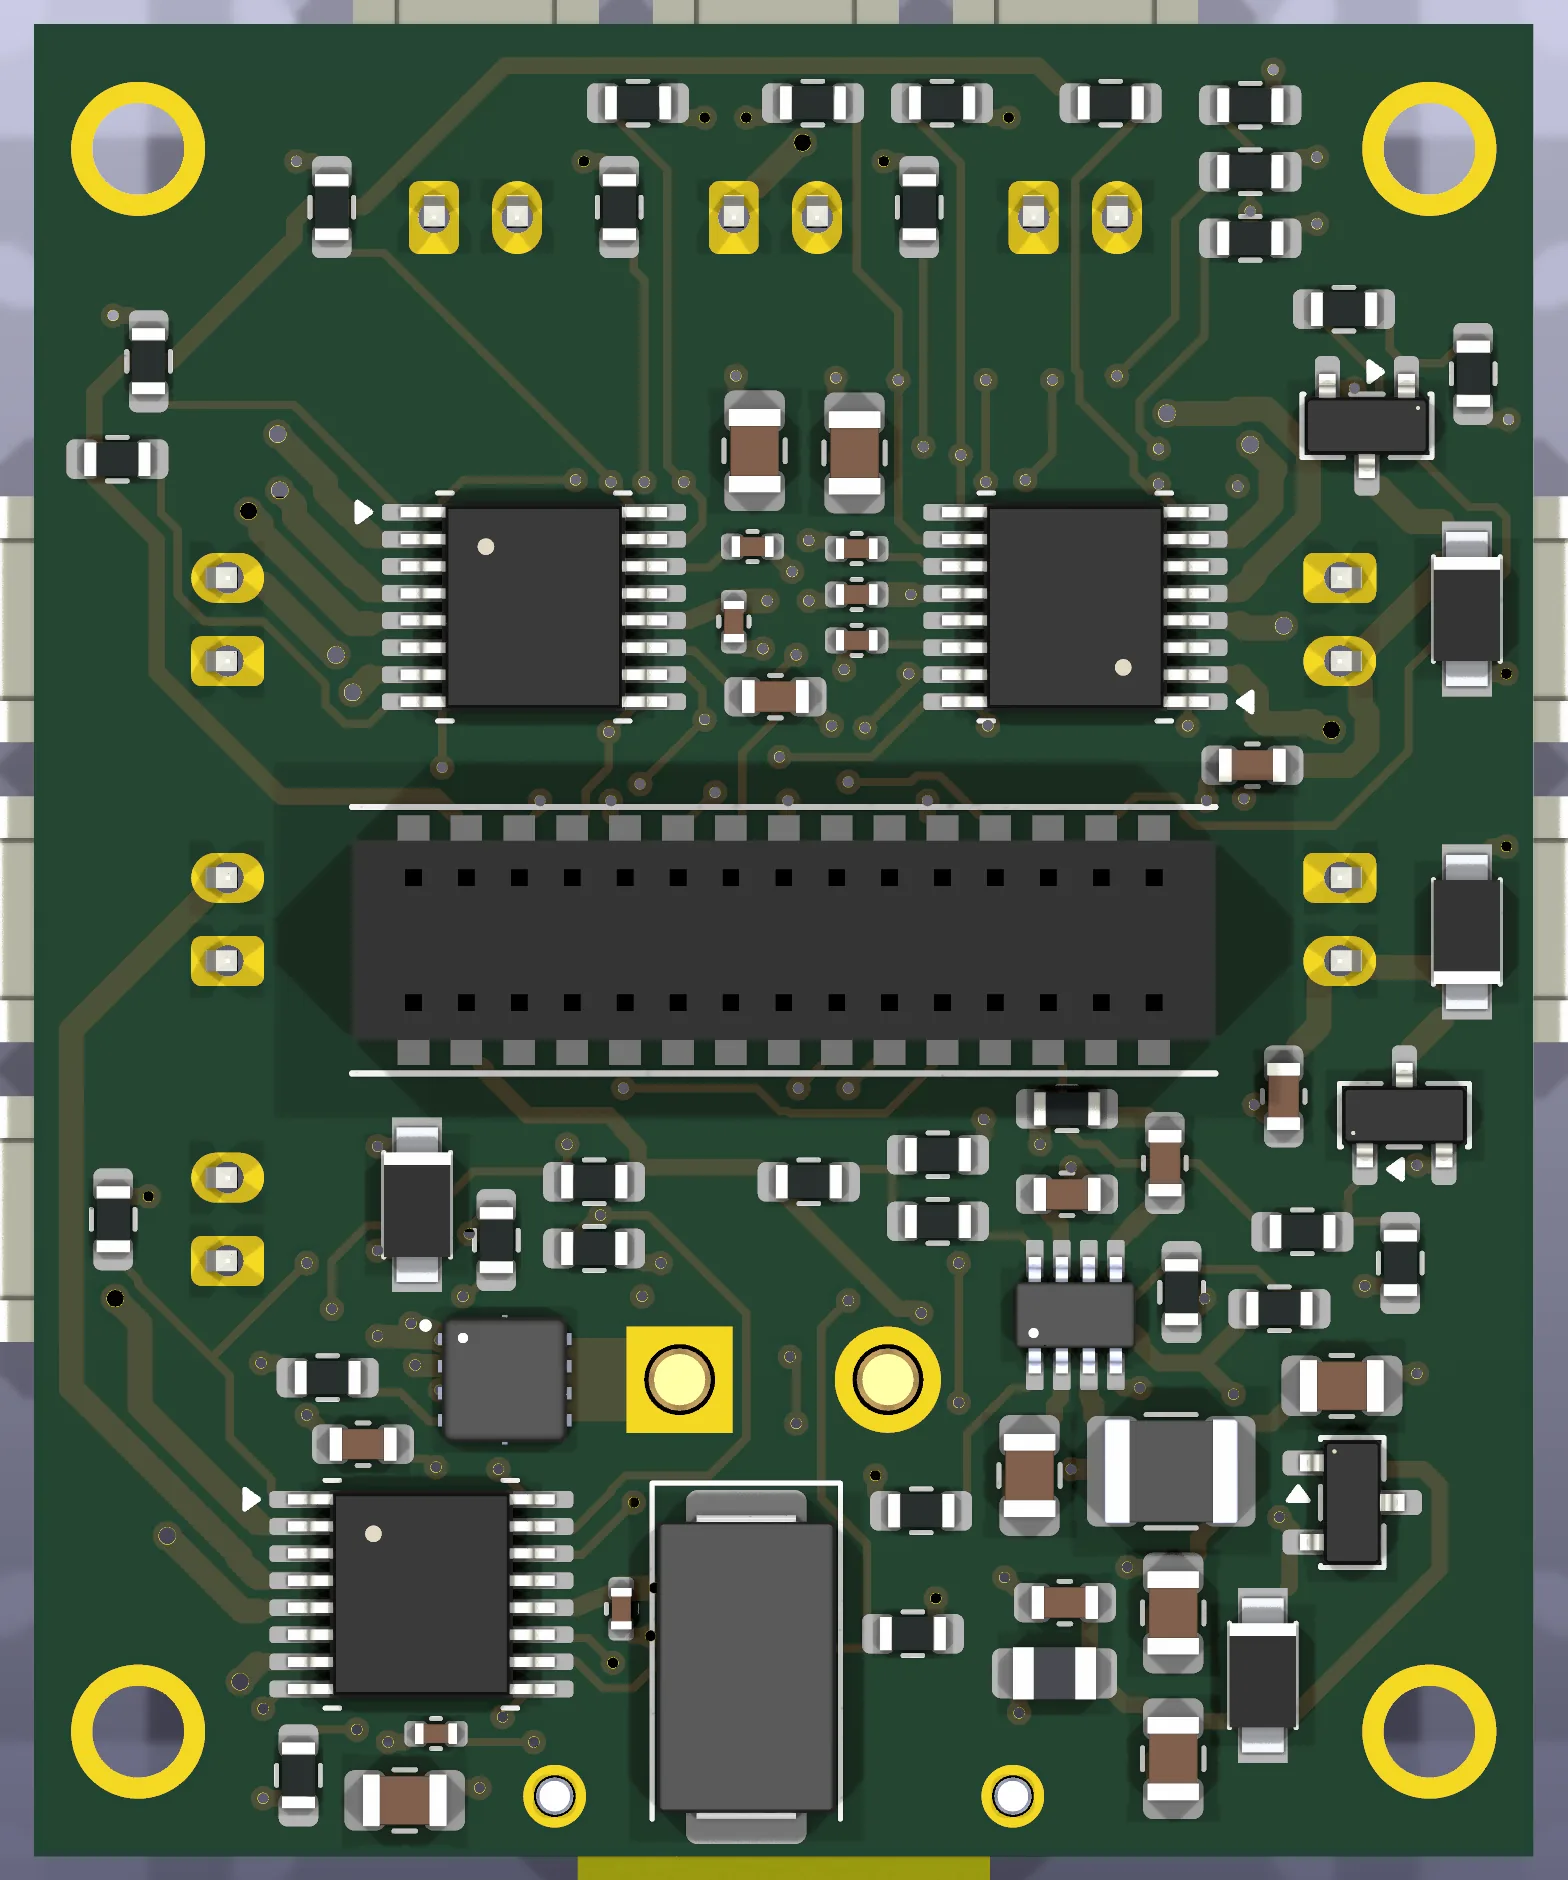
Refonte complète en deux cartes empilées par un connecteur carte-à-carte 2 × 15. La carte principale, 4 couches de 36 × 44 mm, porte l'ESP32-S3, un USB-C protégé contre les décharges, une diode idéale USB / 9 V et un DRV8833 pour deux servos. La carte de puissance reçoit la batterie sur XT30 (protection contre l'inversion de polarité), pilote six sorties moteur avec trois DRV8833, commute deux sorties caméra et fournit le 3,3 V de toute la pile.
La conception est entièrement scriptée sous KiCad 10 (API Python, routeur dédié, contrôles automatiques) jusqu'aux fichiers JLCPCB : Gerbers, nomenclature, placement, 171 vias remplis et recouverts (IPC-4761 type VII). Le boîtier LEGO de 5 × 6 tenons est modélisé en CadQuery.
Le résultat
Fichiers de fabrication V13 validés par les contrôles automatiques, prêts à commander. La chaîne d'outils a été réutilisée telle quelle pour les cartes du Rover V6.
Galerie
Projets liés
Électronique & PCB · Mécanique & CAO 3D
Monture batterie LEGO Technic Conception électronique & 3D paramétrique
Support 3D imprimable qui loge une batterie LiPo et son convertisseur DC-DC 9V, généré paramétriquement en OpenSCAD avec PCB sur-mesure conçu en Eagle.
211 tests paramétriques validés
- OpenSCAD
- Eagle
- DC-DC Buck
- XT30
- +3
 Prototype
Électronique & PCB · Embarqué & robotique · Mécanique & CAO 3D
JoyWing un joystick USB devient une radiocommande
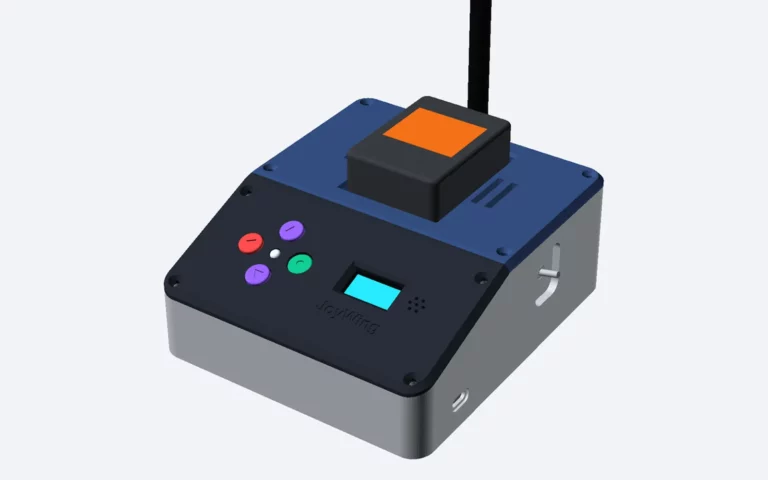
Firmware ESP32-S3 temps réel qui lit un joystick de simulation en USB et pilote un module radio ExpressLRS en CRSF, SBUS ou PPM — avec cartes, boîtier et site de vente.
1 kHz boucle de contrôle temps réel
- ESP32-S3
- C++17
- ESP-IDF
- PlatformIO
- +12
 En développement
Électronique & PCB · RF & positionnement
Rover RTK multi-étage électronique empilable V6
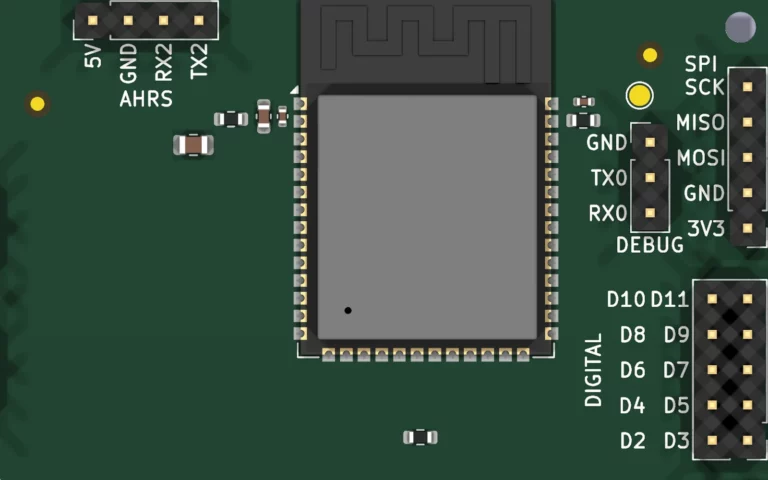
Cartes de 61 × 66 mm empilées en étages — contrôleur ESP32-S3, GNSS RTK double antenne, radio XBee, centrale inertielle et affichage — pour un rover positionné au centimètre.
4 étages de 61 × 66 mm
- ESP32-S3
- Unicore UM982
- Unicore UM980
- XBee S2C
- +5
Un projet du même genre ?
Décrivez votre besoin : première idée de faisabilité et de planning, sans engagement.