
Rover RTK multi-étage électronique empilable V6
Cartes de 61 × 66 mm empilées en étages — contrôleur ESP32-S3, GNSS RTK double antenne, radio XBee, centrale inertielle et affichage — pour un rover positionné au centimètre.
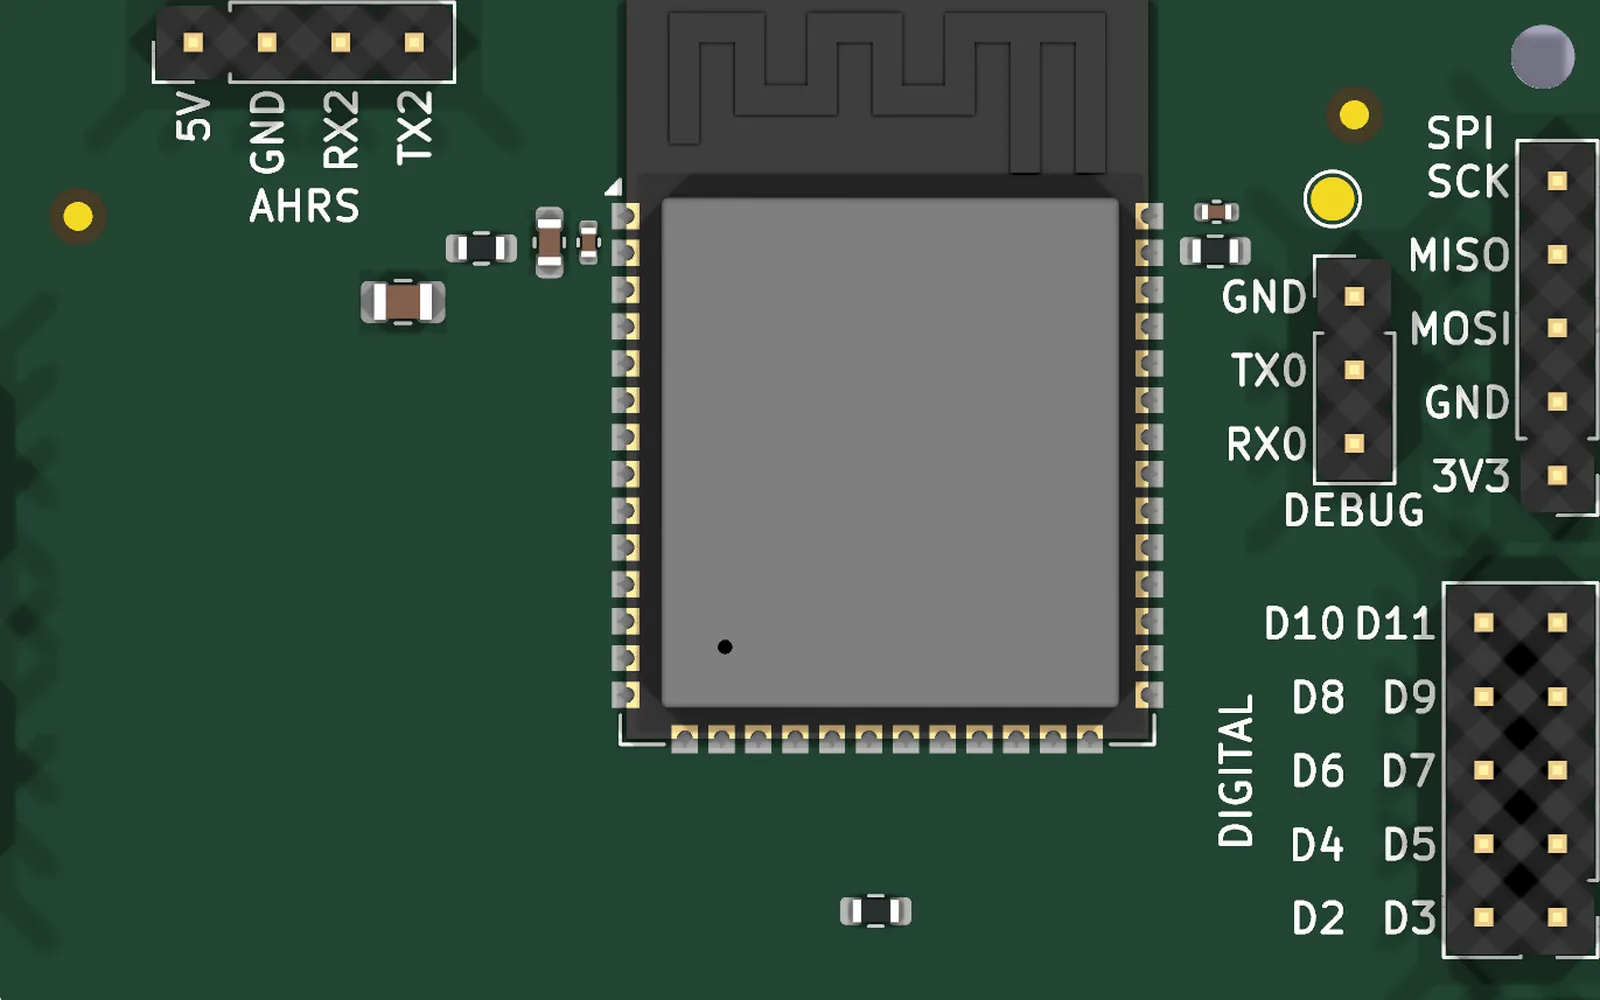
- étages de 61 × 66 mm
- 4
- antennes GNSS : position et cap
- 2
- composants placés sur la carte GNSS
- 80
- de consommation en pointe
- ≈ 1,2 A
Le problème
Obtenir un positionnement centimétrique sur un véhicule mobile, avec des corrections reçues par radio à plusieurs centaines de mètres de la base — dans une électronique compacte, modulaire et facile à faire évoluer.
La solution
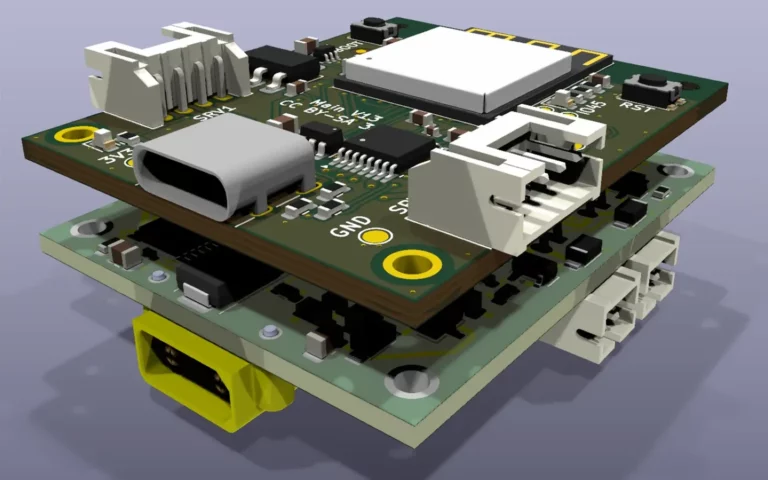
Une architecture en « étages » de 61 × 66 mm aux perçages communs : contrôleur, GNSS et radio, centrale inertielle et affichage I²C. Les premières versions associaient une base et un rover Unicore UM980, avec des corrections RTCM3 transmises par XBee.
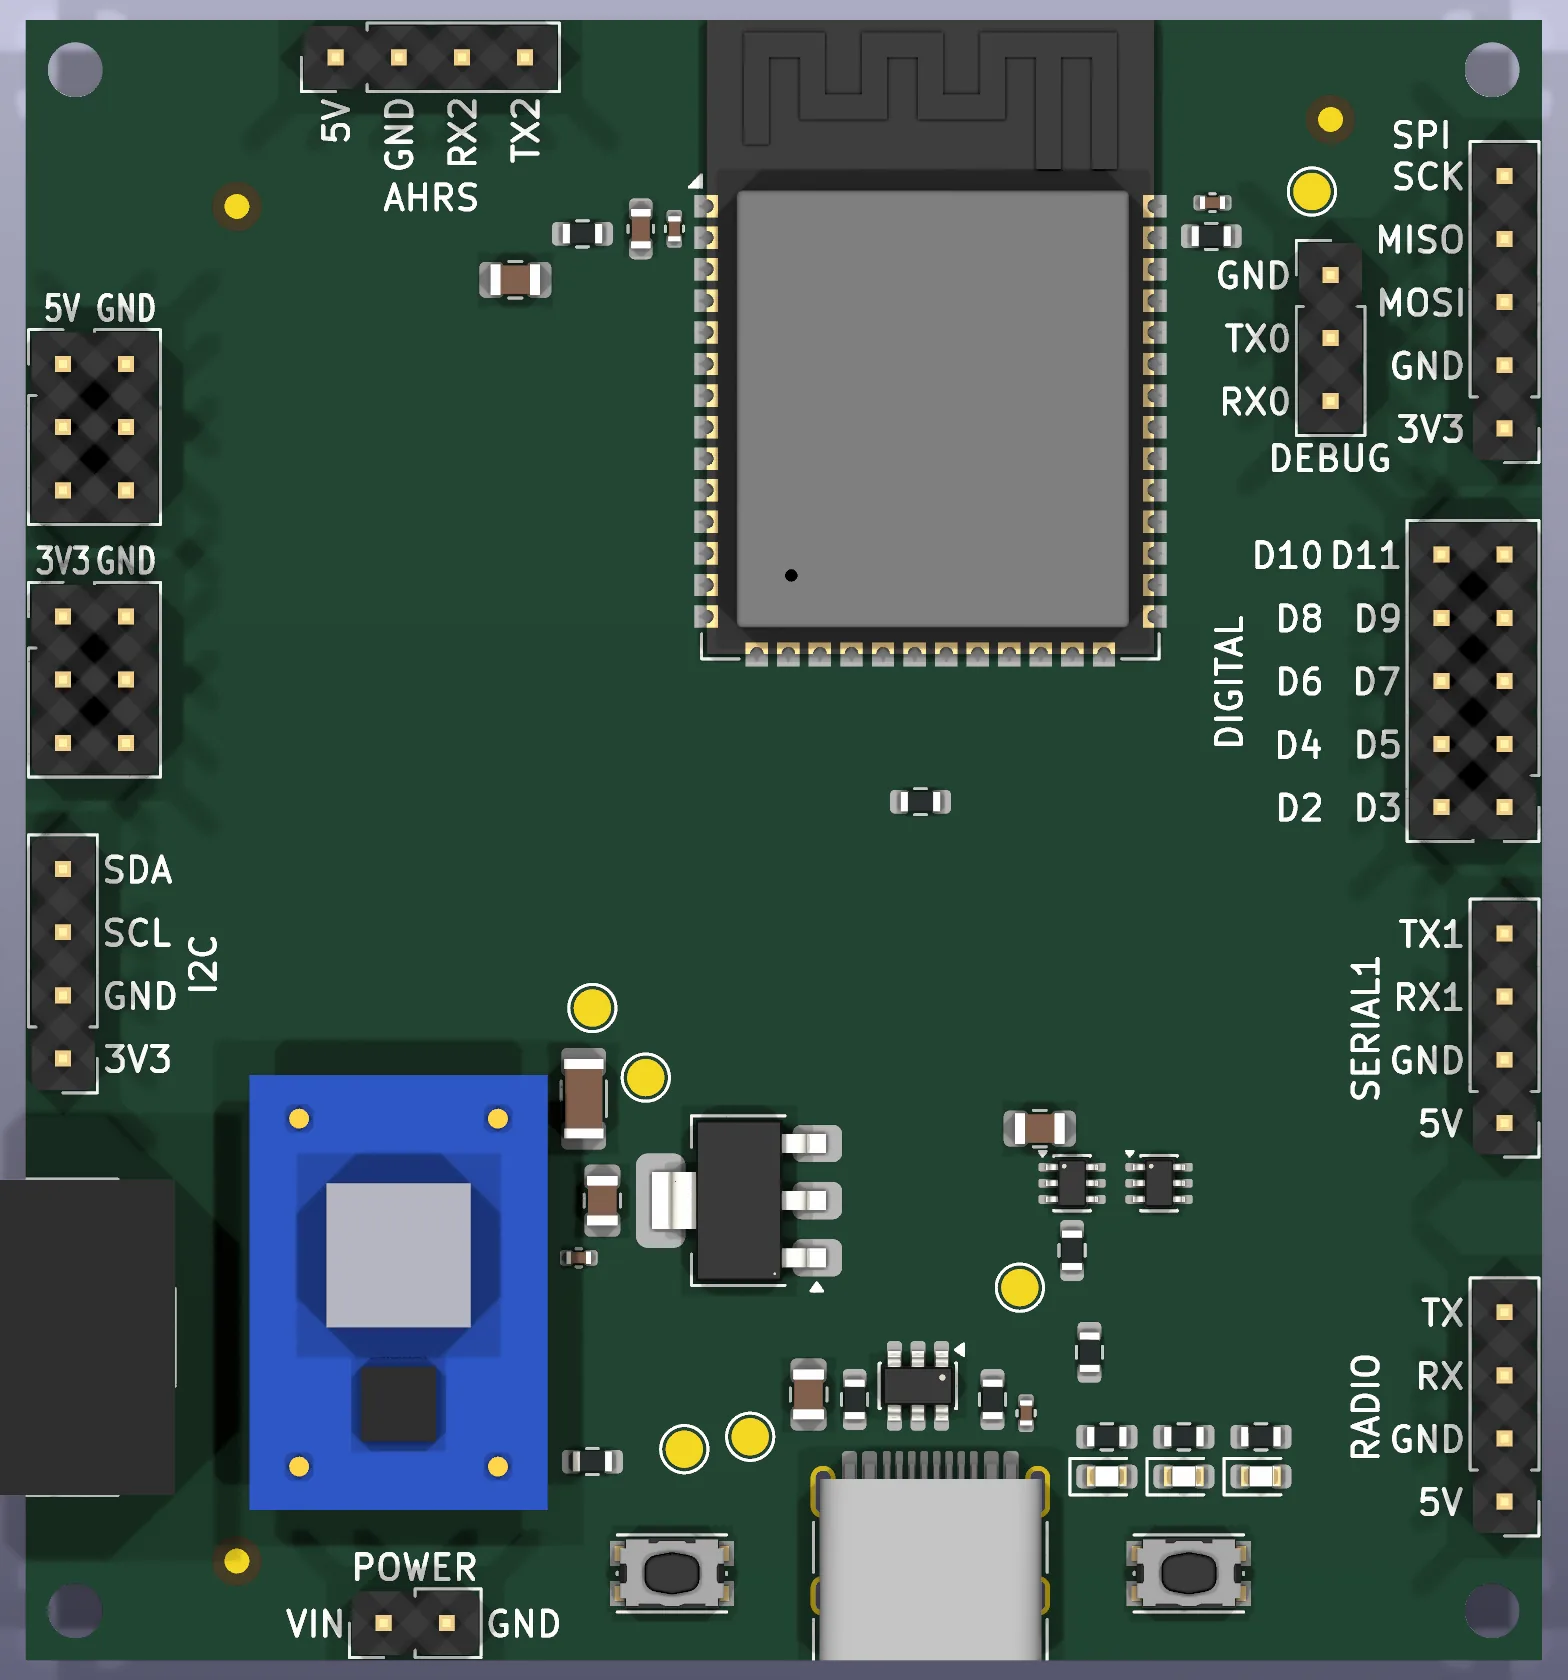
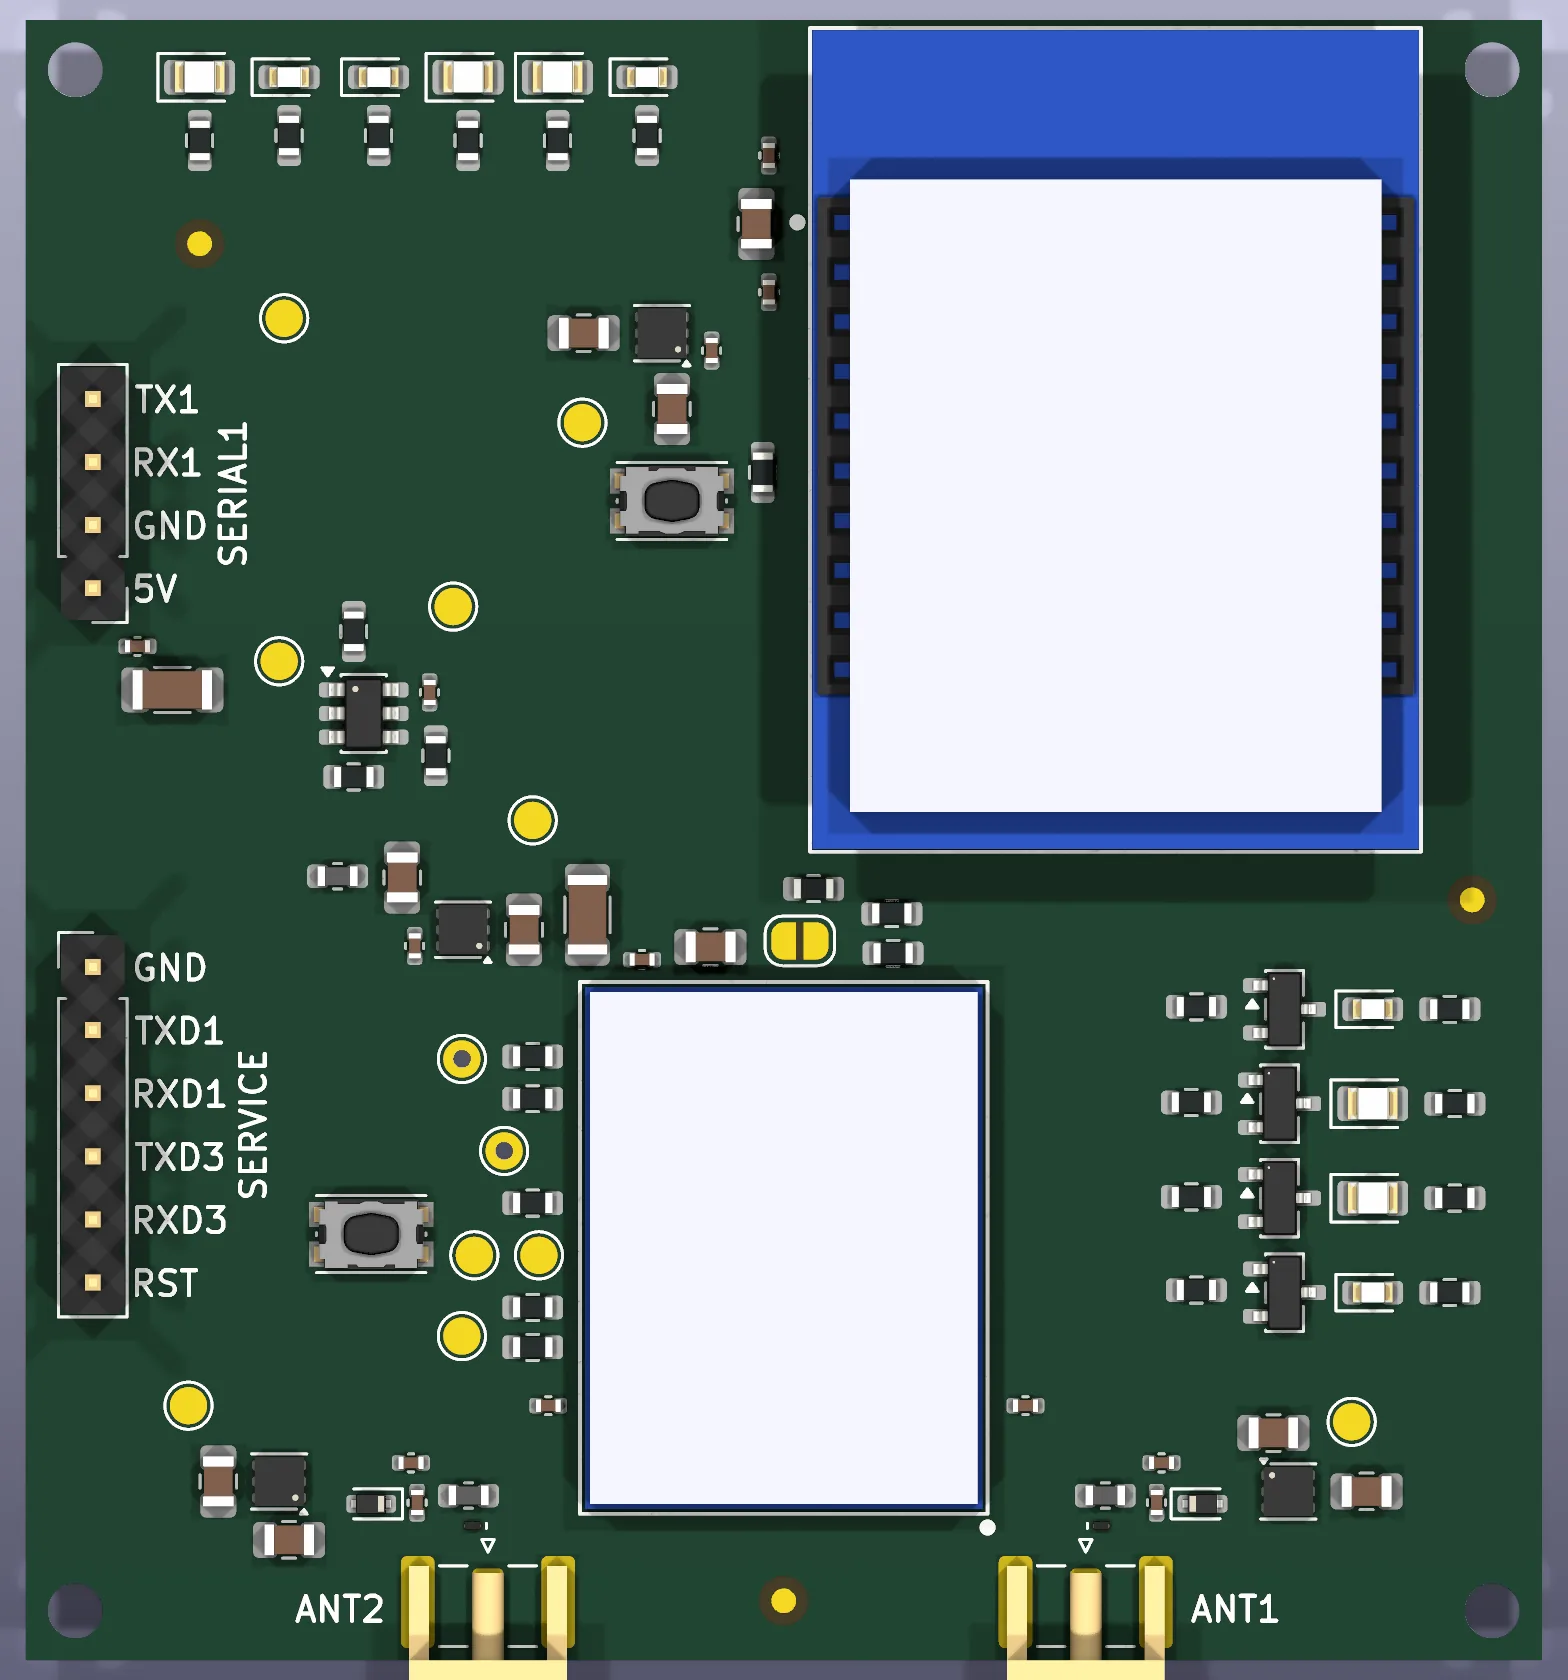
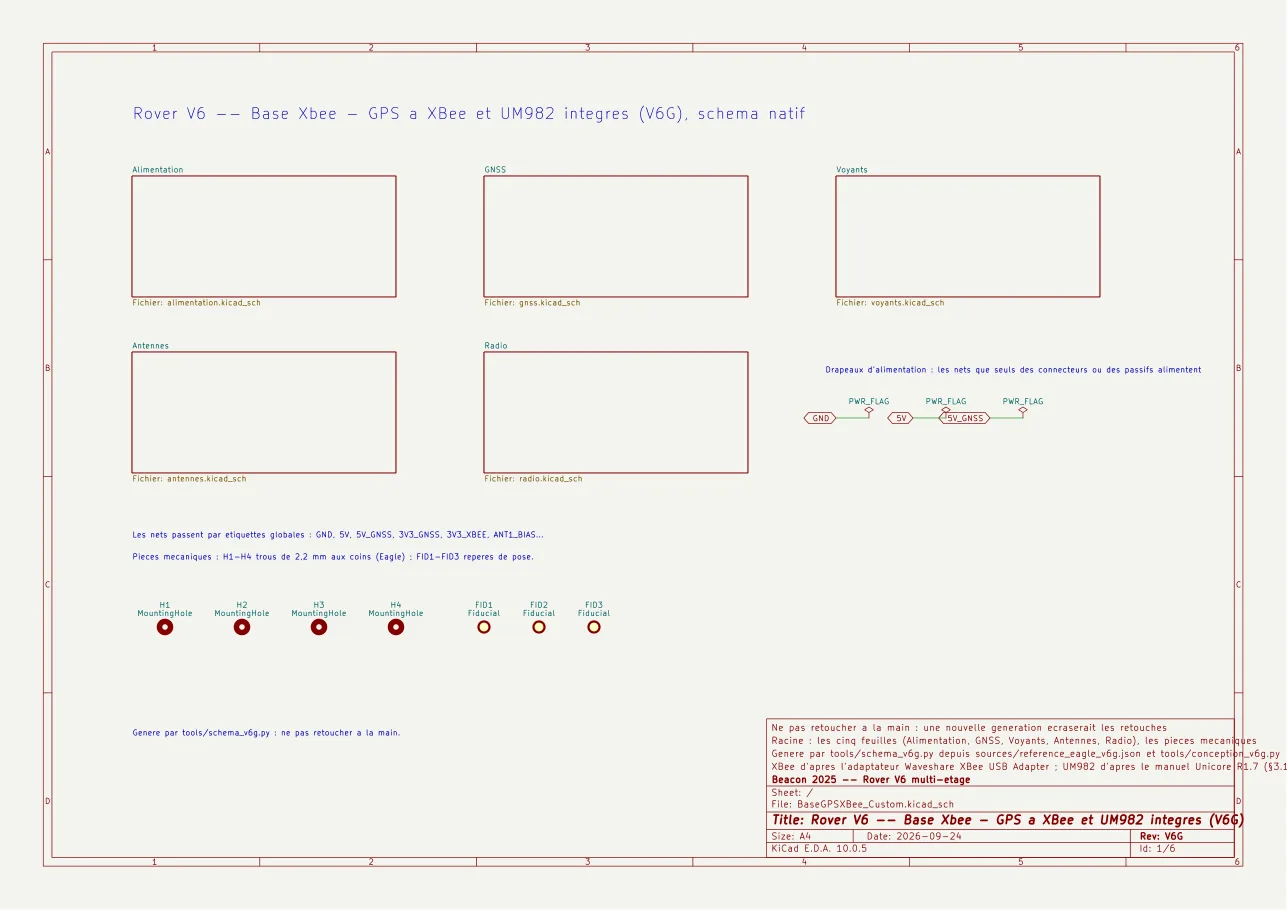
La V6 fait migrer le contrôleur d'un ATmega2560 vers l'ESP32-S3 et passe d'Eagle à KiCad 10. La carte contrôleur (V6C) reçoit un ESP32-S3-WROOM soudé, un USB-C natif et une sélection d'alimentation ; la carte GNSS (V6G), un module UM982 double antenne sur lignes coplanaires 50 Ω avec connecteurs SMA, et un XBee-PRO pour les corrections. Le bilan de puissance a été fait avant routage (≈ 1,2 A en pointe pour 3 A disponibles), et la chaîne d'outils scriptée du contrôleur V13 a été réutilisée.
Le résultat
Fix RTK centimétrique obtenu entre base et rover sur les versions précédentes, et saturation du lien RTCM diagnostiquée. V6 : placement des composants terminé, routage en cours.
Galerie
Projets liés
 Prototype
Électronique & PCB · Embarqué & robotique · Mécanique & CAO 3D
Contrôleur moteurs ESP32-S3 pour LEGO V13
Pile de deux cartes 4 couches — ESP32-S3 et quatre DRV8833 — qui pilote six moteurs et deux servos LEGO dans un boîtier imprimé de 5 × 6 tenons. Treizième itération.
13 itérations depuis 2024
- KiCad
- Python
- ESP32-S3
- DRV8833
- +5
 Prototype
Électronique & PCB · RF & positionnement
Centilog positionnement intérieur UWB au centimètre
Système open hardware de localisation en intérieur : modules DWM3000 et ESP32, mesure de temps de vol DS-TWR et trilatération en temps réel. Précision visée : 2 à 5 cm.
−1,4 cm d'erreur à 3 m après calibration
- DW3000
- ESP32
- UWB
- Trilatération
- +6
 Outil R&D
Électronique & PCB
Bibliothèques Eagle ESP32-S3 et modules d’alimentation
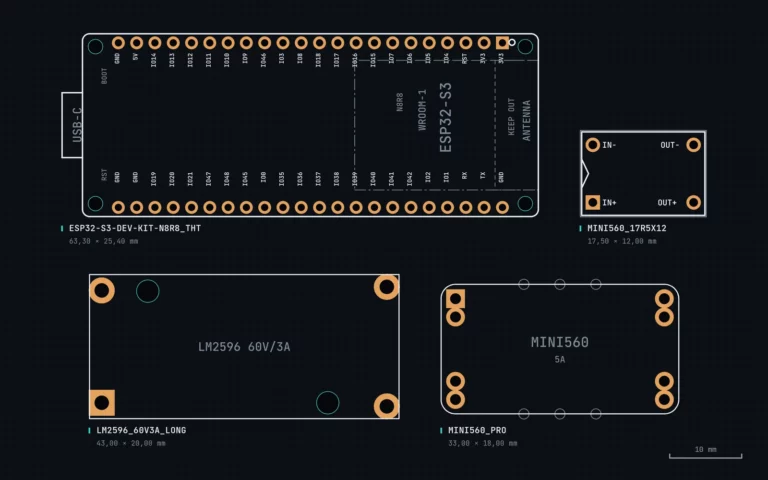
Empreintes et symboles Eagle relevés sur plans constructeur : module Waveshare ESP32-S3, convertisseurs LM2596, Mini560 PRO et CN3903, interrupteur SS-12D06.
5 composants modélisés
- Eagle
- ESP32-S3
- LM2596
- Mini560
- +3
Un projet du même genre ?
Décrivez votre besoin : première idée de faisabilité et de planning, sans engagement.